


Berbilang-Mesin Memuat Dan Memunggah Robot
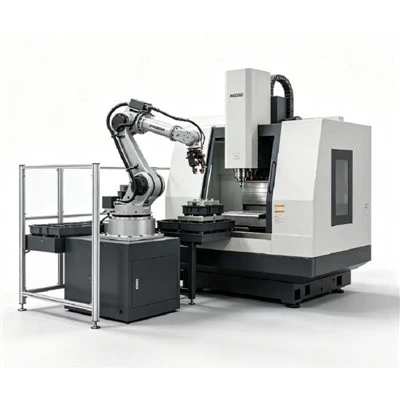
Sistem penjagaan berbilang-mesin berkongsi satu robot industri merentasi beberapa mesin CNC dalam satu sel, menghapuskan keperluan untuk robot khusus di setiap stesen.
Walaupun satu mesin CNC berada dalam kitaran pemesinannya, robot itu memberi perkhidmatan kepada mesin bersebelahan yang telah menyelesaikannya. Status mesin, pergerakan dan keutamaan pengendalian bahan disegerakkan sepenuhnya melalui seni bina kawalan pusat.
Spesifikasi Teknikal
|
Parameter |
Spesifikasi Rujukan |
|
Jenis Robot |
Robot artikulasi industri |
|
Pilihan Paksi |
4-paksi / 6-paksi |
|
Pilihan Muatan |
50 kg / 100 kg / sehingga 210 kg |
|
Jejari Kerja |
Sehingga kira-kira 2732 mm untuk konfigurasi yang berkenaan |
|
Kebolehulangan |
Sehingga lebih kurang ±0.08 mm / ±0.15 mm bergantung pada model robot |
|
Kelas Perlindungan |
Sehingga IP63 untuk konfigurasi yang berkenaan |
|
Pemasangan |
Lantai-dipasang atau linear-rel-dipasang |
|
Konfigurasi CNC |
Berbilang-mesin, bergantung pada aplikasi |
|
Sistem Pemacu |
Motor servo dipandu |
|
Pengawal |
Pengawal robot industri + PLC |
Faedah Utama
Pelaburan Modal Rendah:Menyediakan berbilang mesin dengan satu robot mengurangkan kos perkakasan dan pemasangan dengan ketara berbanding robot mesin-tunggal yang berdedikasi.
Masa Kerja Robot Dimaksimumkan:Robot melakukan tugas pengendalian yang produktif di stesen lain semasa mesin sedang berjalan, menghapuskan masa terbiar robot.
Kualiti Bahagian & Masa yang Konsisten:Kitaran muat/punggah automatik menghapuskan kebolehubahan pengendali manusia dan memastikan kebolehulangan kedudukan yang konsisten.
Kawalan Pengeluaran Berpusat:Status mesin, pergerakan robot, kunci keselamatan dan baris gilir keutamaan diuruskan dengan lancar di bawah satu sistem kawalan bersatu.
Mengurangkan Keletihan Operator:Kakitangan syif dibebaskan daripada pengendalian bahan manual yang berterusan untuk memberi tumpuan kepada kawalan kualiti, penukaran alat dan penyeliaan sel.
Aplikasi Industri
Komponen Automotif:Aci, galas hab, kosong gear, cakera brek, kurungan enjin.
Kejuruteraan Ketepatan & Bahagian Perindustrian:Badan injap, blok hidraulik, perumah pam, bebibir, sesendal.
Aeroangkasa & Tenaga:Kelengkapan ketepatan, komponen turbin, perumah struktur.
Pembuatan Peranti Perubatan:Implan kosong, badan instrumen ketepatan.
Seni Bina Sistem
Automasi Teras:Robot industri, pengawal berbilang-paksi, sistem PLC pusat dan antara muka komunikasi robot-mesin
Tamat-dari-Peralatan Lengan:Penggenggam pneumatik, elektrik atau magnet tersuai (tunggal atau berganda)
Stesen Pengendalian Bahagian:Stesen pemunggahan-sebahagian mentah,-stesen pemunggahan bahagian siap dan lekapan kedudukan
Keselamatan & Penderiaan:Pagar keselamatan, interlock pintu, penderia pengesan bahagian dan pemantauan status penggenggam
Modul Pilihan:Paksi perjalanan linear, pembersihan bahagian (tiupan udara-mati), pemeriksaan dimensi, panduan penglihatan dan peralatan pengisihan
Aliran Kerja Operasi
Pickup:Robot memilih bahan kerja mentah daripada palet, dulang, rak atau penghantar.
Berjabat tangan:CNC menghantar isyarat "Kitaran Lengkap"; robot mengesahkan jalinan keselamatan dan memasuki mesin.
Pertukaran:Punggah bahagian siap dari chuck/lekap dan muatkan bahan kerja mentah. (Nota: Pencengkam berganda melaksanakan pertukaran ini dalam satu entri).
Pengesahan & Mula:Pengesanan bahagian tempat duduk mengesahkan kedudukan yang betul; kitaran pemesinan bermula, dan robot mengosongkan kawasan itu.
Stesen Seterusnya:Robot memindahkan bahagian siap ke stesen pemunggahan/pemeriksaan, kemudian beralih ke mesin seterusnya yang meminta perkhidmatan.
Konfigurasi Reka Letak Berbilang{0}}CNC Biasa
Sel 2-Mesin (CNC 1 ← ROBOT → CNC 2)
Terbaik untuk: Mesin dengan masa kitaran pemesinan sederhana yang terletak dalam jangkauan tetap robot.
Kegunaan Biasa: Dua mesin pelarik CNC, pusat pemesinan menegak berkembar (VMC) atau garis gabungan -dan{1}}pusingan.
Sel 3-Mesin (CNC 1 ← ROBOT → CNC 2 → CNC 3)
Terbaik untuk: Kitaran pemesinan CNC yang lebih panjang yang memberikan ruang kepala perjalanan dan servis yang mencukupi kepada robot.
Reka letak: Susunan bulat/separuh-bulat mengelilingi-robot pelekap tetap.
4-Sel Mesin (CNC 1 - CNC 2 - ROBOT + LINEAR RAIL - CNC 3 - CNC 4)
Terbaik untuk: -Kemudahan volum tinggi atau jentera dengan jarak yang luas.
Ciri: Rel perjalanan linear paksi ke-7-mengembangkan julat pengendalian robot secara dinamik merentas reka letak linear.
Sistem Gripper & Tamat-of-Peralatan Lengan
Grippers disesuaikan berdasarkan geometri bahagian, kepekaan permukaan dan permintaan proses:
Penggenggam pneumatik:Penyelesaian standard dan teguh untuk bahagian logam ferus dan bukan{0}}ferus.
Grippers Elektrik:Lejang boleh atur cara, kedudukan dan kawalan daya cengkam untuk bahagian yang halus atau pelbagai.
Grippers magnetik:Ideal untuk komponen ferus rata, plat atau kosong.
Penggenggam Berganda:Memegang bahagian mentah dan bahagian siap secara serentak, memotong pintu-masa pertukaran terbuka sehingga 50%.
Reka Bentuk Rahang Tersuai:Pad sesentuh yang disesuaikan, blok V-dan jari berkontur untuk tuangan yang tidak teratur atau permukaan yang digilap.
Penilaian Projek Teknikal
Untuk menerima cadangan reka letak yang disesuaikan, simulasi masa kitaran dan sebut harga komersial, sila berikan butiran teknikal berikut:
Spesifikasi Mesin CNC:Jenama, model tepat, jenis pengawal, dimensi pembukaan pintu dan persediaan chucking/pelengkap semasa.
Parameter bahan kerja:Lukisan bahagian (2D/3D), dimensi, berat mentah/siap, bahan dan kekangan permukaan.
Metrik Kitaran Pengeluaran:Masa pemesinan setiap bahagian, masa muat/punggah manual semasa, dan sasaran output harian.
Pelan Susun Atur Kilang:Susun atur lantai 2D yang menunjukkan jarak mesin, kawasan lantai yang tersedia dan koridor akses pengendali.
Soalan Lazim
Cool tags: berbilang-mesin muat dan memunggah robot, China berbilang-mesin pemuat dan pemunggah robot pengeluar, kilang, Robot Pemasangan dan Pemeriksaan SCARA
Anda mungkin juga berminat



Hantar pertanyaan